01 / 轉動波束
保持目標在 20°,將波束從 −60° 掃到 60°。對比單麥克風與陣列輸出:甚麼時候目標最清晰?
掃描採用所選諧波頻率;雙聲源按互不相干、等功率疊加,再相對掃描峰值歸一化。方向響應指標以單位相干響應為參考,均不是聲壓級。
試聽包含前十階葉頻諧波與寬帶噪聲,響度不能直接與單頻掃描值對應。先保持低音量。動畫為轉速的 1/100,距離不按比例;暫停動畫不停止聲音。
每轉一圈,每片槳葉通過觀察方向一次。因此葉片通過頻率 BPF = 葉片數 × RPM / 60。例如三葉槳以 6,000 rpm 轉動,BPF 為 300 Hz,第六階諧波為 1,800 Hz。試聽包含多個諧波;分析階次只改變掃描頻率。
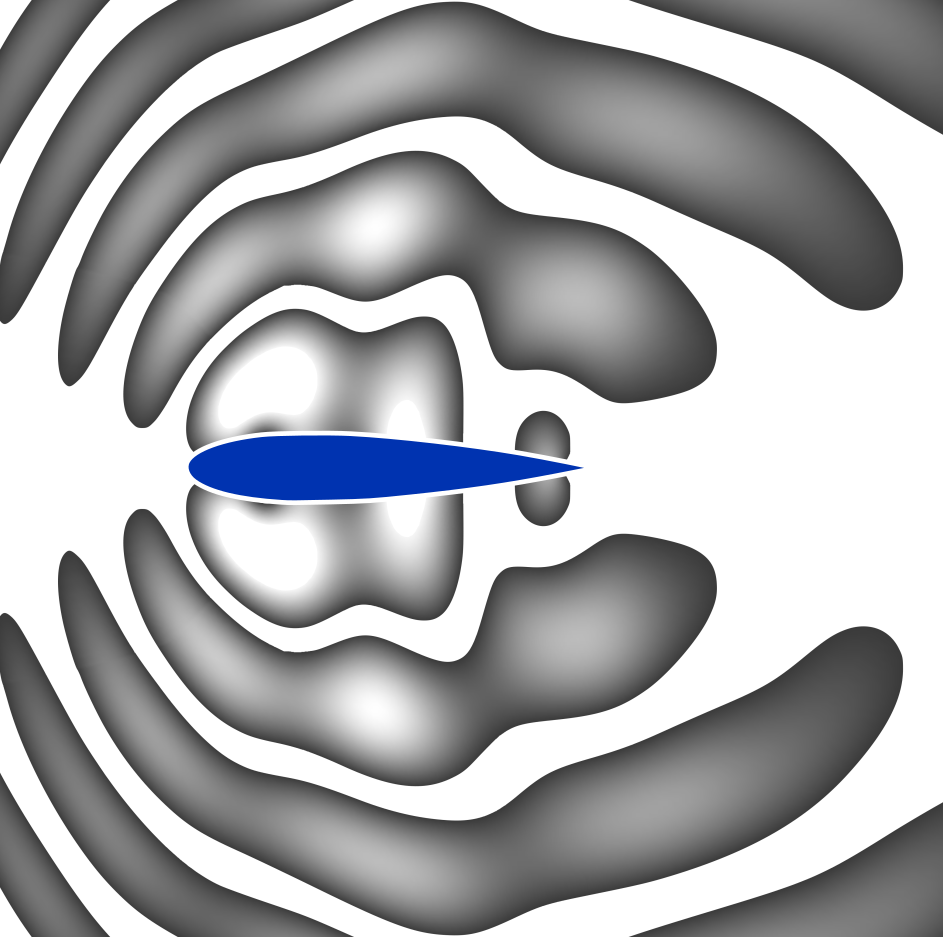
這裡把旋翼的聲音等效為位於槳轂方向的遠場聲源。動畫展示葉片運動,陣列定位的是旋翼整體方向,不能分辨某一片槳葉或葉尖噪聲熱點。暫停動畫不會停止聲音。
來自同一方向的聲音先後到達不同麥克風。補償這些時間差並取平均後,目標方向的信號相干疊加;其他方向通常受到衰減,也可能出現旁瓣或柵瓣。
這裡 c = 343 m/s,θ₀ 為波束轉向。實際音頻加入公共延遲,使所有延遲可因果實現。輸出取平均,不自動補償響度,便於聽見方向抑制。
展示最多六個通道的目標中心頻率分量;橫軸為時間。對準目標後,各通道相位一致。
保持目標在 20°,將波束從 −60° 掃到 60°。對比單麥克風與陣列輸出:甚麼時候目標最清晰?
選擇“分辨相鄰聲源”,增加孔徑。比較掃描曲線能否分開兩個峰;同時留意麥克風間距是否過大。
選擇“觀察空間混疊”。增加麥克風數量或降低轉速或分析階次,觀察錯誤方向上的峰如何變化。
本演示採用靜止、互不相干的遠場平面波、無反射環境和理想全向麥克風。旋翼寬帶噪聲及葉頻諧波僅作合成類比;未模擬流動對流、剪切層折射、近場球面擴散、運動聲源傳播、多普勒效應或儀器噪聲,不用於聲壓級預測。均勻線陣還存在前後方向模糊,此處只顯示前半平面。