01 / 转动波束
保持目标在 20°,将波束从 −60° 扫到 60°。对比单麦克风与阵列输出:什么时候目标最清晰?
扫描采用所选谐波频率;双声源按互不相干、等功率叠加,再相对扫描峰值归一化。方向响应指标以单位相干响应为参考,均不是声压级。
试听包含前十阶叶频谐波与宽带噪声,响度不能直接与单频扫描值对应。先保持低音量。动画为转速的 1/100,距离不按比例;暂停动画不停止声音。
每转一圈,每片桨叶通过观察方向一次。因此叶片通过频率 BPF = 叶片数 × RPM / 60。例如三叶桨以 6,000 rpm 转动,BPF 为 300 Hz,第六阶谐波为 1,800 Hz。试听包含多个谐波;分析阶次只改变扫描频率。
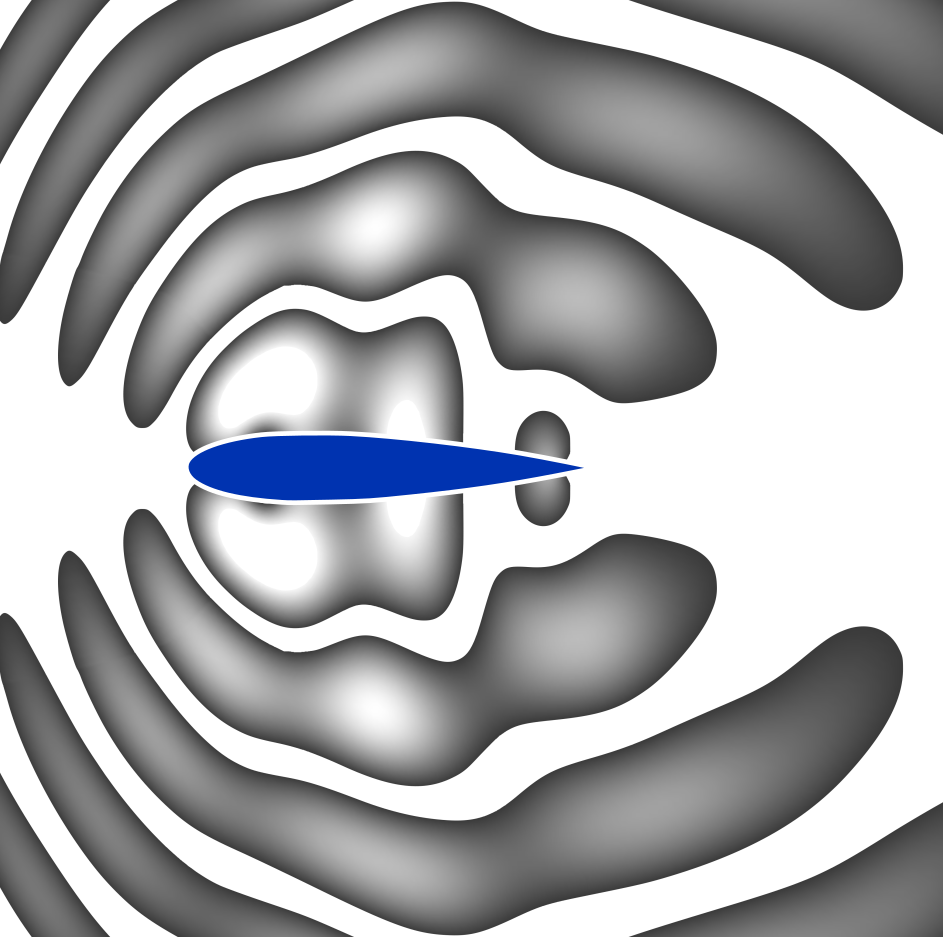
这里把旋翼的声音等效为位于桨毂方向的远场声源。动画展示叶片运动,阵列定位的是旋翼整体方向,不能分辨某一片桨叶或叶尖噪声热点。暂停动画不会停止声音。
来自同一方向的声音先后到达不同麦克风。补偿这些时间差并取平均后,目标方向的信号相干叠加;其他方向通常受到衰减,也可能出现旁瓣或栅瓣。
这里 c = 343 m/s,θ₀ 为波束转向。实际音频加入公共延迟,使所有延迟可因果实现。输出取平均,不自动补偿响度,便于听见方向抑制。
展示最多六个通道的目标中心频率分量;横轴为时间。对准目标后,各通道相位一致。
保持目标在 20°,将波束从 −60° 扫到 60°。对比单麦克风与阵列输出:什么时候目标最清晰?
选择“分辨相邻声源”,增加孔径。比较扫描曲线能否分开两个峰;同时留意麦克风间距是否过大。
选择“观察空间混叠”。增加麦克风数量或降低转速或分析阶次,观察错误方向上的峰如何变化。
本演示采用静止、互不相干的远场平面波、无反射环境和理想全向麦克风。旋翼宽带噪声及叶频谐波仅作合成类比;未模拟流动对流、剪切层折射、近场球面扩散、运动声源传播、多普勒效应或仪器噪声,不用于声压级预测。均匀线阵还存在前后方向模糊,此处只显示前半平面。